

Treinar robôs humanoides para executar diversas ações de forma confiável é um desafio e consome muito tempo. Pesquisadores da Nvidia desenvolveram um controlador universal com inteligência artificial, o SONIC, capaz de aprender com uma vasta e diversificada gama de dados de movimento humano. O controlador traduz comandos de realidade virtual, vídeos pré-gravados ou instruções de texto em movimentos suaves e coordenados do robô.
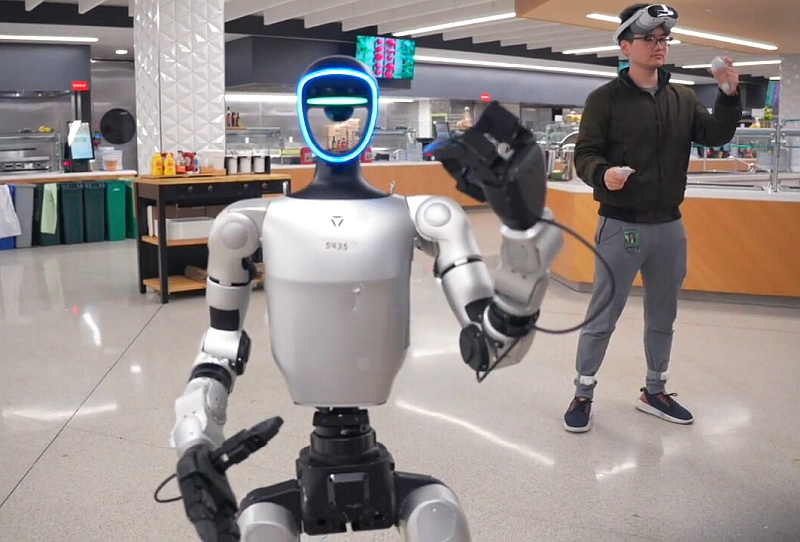
Fonte da imagem: Nvidia
“Robôs humanoides precisam se mover com a mesma coordenação e adaptabilidade que os humanos, mas os sistemas atuais são treinados usando controladores separados para diferentes habilidades, o que dificulta sua escalabilidade”, observou Yuke Zhu, pesquisador líder da Nvidia. “Queríamos explorar se um único controlador treinado poderia servir como base para uma ampla gama de movimentos de corpo inteiro.”
Zhu e seus colegas se propuseram a criar um controlador universal para movimentos robóticos que pudesse aprender com uma vasta e diversificada gama de dados de movimentos humanos. Eles também buscaram garantir que o controlador pudesse generalizar o conhecimento adquirido durante o treinamento e aplicá-lo a novas ações e movimentos. De acordo com Zhu, “essa abordagem pode aproximar a robótica humanoide da conquista de uma inteligência motora de propósito geral, adequada para uma ampla gama de tarefas, eliminando a necessidade de os engenheiros desenvolverem um controlador separado para cada operação específica.”
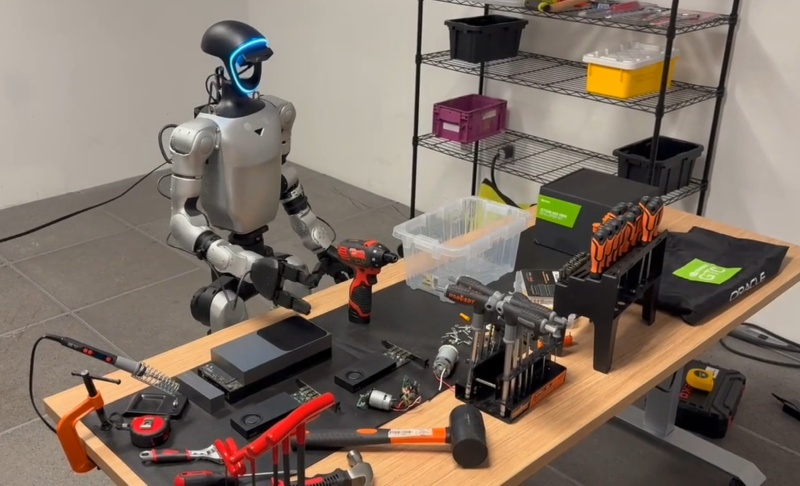
O controlador SONIC da equipe é um modelo básico para controlar os movimentos de um robô humanoide. Ele funciona como o “sistema motor” do robô, convertendo comandos de alto nível em movimentos suaves e coordenados de todo o corpo. O modelo foi treinado com mais de 100 milhões de frames de movimento humano, permitindo que aprendesse uma ampla gama de padrões de movimento, em vez de apenas tarefas isoladas.
Os desenvolvedores testaram o SONIC em um simulador de física usando diversos cenários de locomoção e manipulação de objetos, incluindo ações não presentes no conjunto de treinamento. O mesmo controlador pode lidar com vários tipos de entrada, incluindo teleoperação em realidade virtual, movimentos baseados em vídeo ou comandos de modelos multimodais, sem a necessidade de retreinamento.
Os pesquisadores testaram o controlador em um robô humanoide, avaliando a precisão na reprodução de movimentos de referência previamente aprendidos e novos, nunca antes vistos. O sistema SONIC demonstrou suportar uma ampla gama de movimentos naturais e estáveis de todo o corpo, utilizando um único modelo em vez de estratégias de controle individuais para cada ação específica. Quando combinado com componentes adicionais, o controlador permite o controle remoto do robô e a tradução de instruções de texto em ações específicas. No futuro, essa abordagem poderá acelerar o desenvolvimento de robôs humanoides para aplicações em manufatura, armazenagem e logística, bem como outras aplicações que exigem uma variedade de ações físicas. De forma mais ampla,”De certa forma, o SONIC serve como uma plataforma universal de controle motor capaz de interagir com modelos de IA de alto nível e converter os resultados do raciocínio lógico em ações físicas confiáveis”, concluiu Zhu.
Zhu e seus colegas planejam desenvolver e aprimorar ainda mais seu modelo. Especificamente, eles visam melhorar a capacidade do sistema de perceber o ambiente ao seu redor para reduzir o risco de colisões e acidentes, bem como aprimorar a navegação do robô em ambientes dinâmicos ou em terrenos irregulares. Os planos futuros incluem a integração do SONIC com a plataforma Nvidia Isaac GR00T, que permitirá que robôs humanoides combinem raciocínio lógico de alto nível com controle motor universal de corpo inteiro.